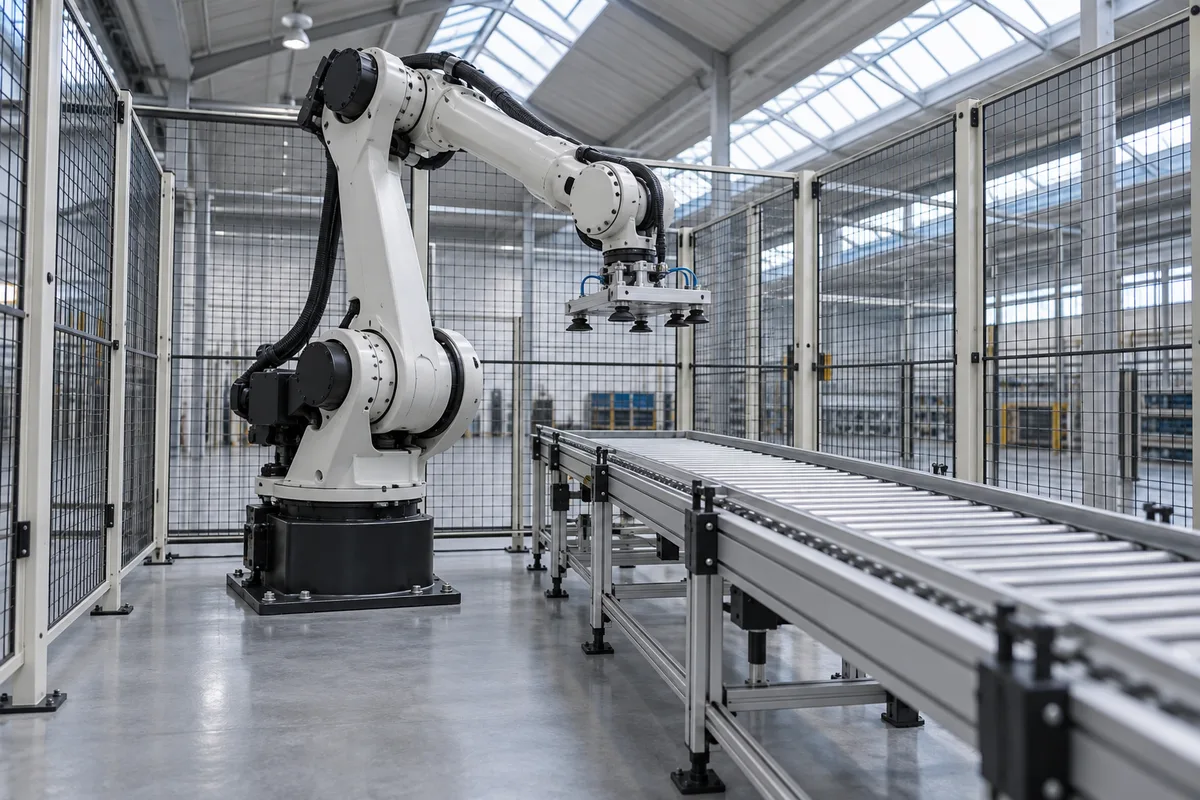
Les types de robots industriels se distinguent d’abord par leur architecture cinématique, c’est-à-dire l’agencement de leurs axes. Six familles couvrent l’essentiel des ateliers : bras articulé, SCARA, delta parallèle, cartésien, cylindrique ou polaire, bras redondant. Chaque géométrie dessine une enveloppe de travail et impose ses tâches de prédilection.
Ce que classe vraiment une architecture cinématique
La norme ISO 8373, le vocabulaire de référence que cite la Fédération internationale de robotique, décrit un robot industriel comme un manipulateur à commande automatique, reprogrammable, multi-application, programmable dans trois axes ou plus. Trois axes, c’est le plancher. Tout le reste se joue sur la façon dont ils s’empilent.
La Fédération internationale de robotique annonce, dans son rapport World Robotics 2026, cinq millions de robots en service dans les usines du monde et plus de 600 000 unités installées sur la seule année 2025. Derrière ce total se cachent des mécaniques qui n’ont presque rien en commun.
Chaîne série ou chaîne parallèle
Un robot sériel empile ses segments bout à bout, comme un bras humain. Chaque moteur porte le poids des suivants, et les écarts de chaque axe s’additionnent jusqu’à l’outil. Sa contrepartie : une liberté de mouvement que rien n’égale.
Un robot parallèle relie sa plateforme mobile à sa base par une chaîne fermée de bras qui travaillent ensemble. Les moteurs restent à la base, les masses en mouvement fondent, la rigidité grimpe. Le volume utile, lui, se réduit nettement.
Degrés de liberté et enveloppe de travail
Une machine affiche autant de degrés de liberté que de mouvements indépendants. Six suffisent pour amener un outil à n’importe quelle position avec n’importe quelle orientation. En dessous, certaines poses restent hors d’atteinte, ce qui condamne parfois une application entière.
Le volume balayé par le point de référence de l’outil forme l’enveloppe de travail. Sphère creuse pour un bras articulé, anneau aplati pour un SCARA, pavé droit pour un portique, cloche peu profonde pour un delta. Cette forme décide de l’implantation de la cellule, bien avant le choix d’un modèle.
Un dernier paramètre sépare les familles : les singularités, ces configurations où deux axes s’alignent et où la commande perd un degré de liberté. Le poignet d’un six axes en rencontre, un portique n’en connaît aucune. Le fonctionnement d’un robot industriel montre ce que cette mécanique impose à la partie commande.
Le bras articulé six axes, l’architecture polyvalente
C’est la silhouette que chacun associe au mot robot. Une base rotative, une épaule, un coude, puis trois rotations de poignet dont les axes se croisent en un point : six degrés de liberté, une enveloppe proche d’une sphère creuse, la capacité d’attaquer une pièce sous presque n’importe quel angle.
La famille du robot articulé couvre la plus large gamme de charges, des quelques kilogrammes aux carrosseries complètes. Ce bras contourne un obstacle par le dessus, plonge dans une machine-outil, suit un cordon de soudure en gardant la torche inclinée.
Ses terrains naturels :
- Soudage à l’arc et soudage par points
- Application de peinture, de vernis et de colle
- Manutention et chargement de machines
- Palettisation de caisses, sacs et fûts
- Ébavurage, ponçage et usinage léger
- Assemblage de sous-ensembles
Le revers tient au porte-à-faux : une rigidité inférieure à celle d’une structure tenue aux deux extrémités, un modèle dynamique exigeant, un encombrement au sol autour de la base. Sur de très grandes courses, ce bras se monte sur un axe linéaire supplémentaire.
Le SCARA, la cadence dans un plan
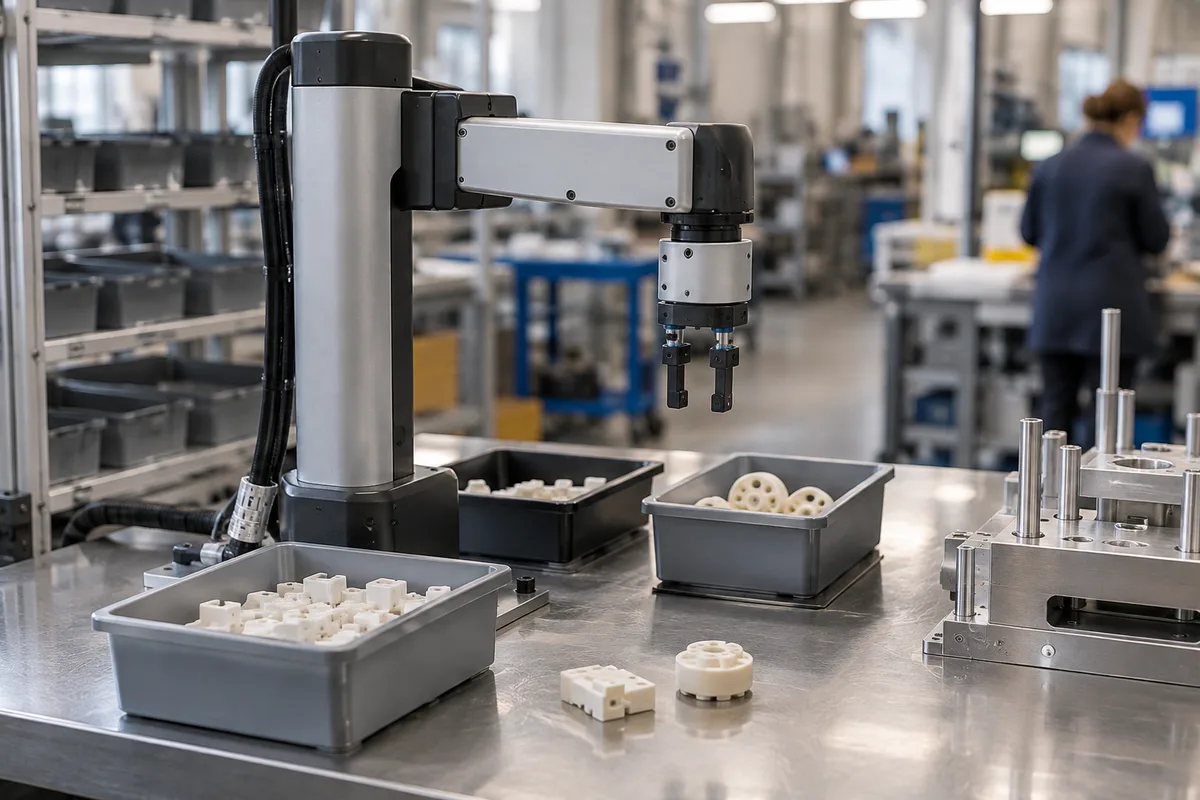
Quatre axes suffisent au SCARA : deux rotations verticales, une translation verticale, une rotation de l’outil. Son acronyme décrit une compliance sélective : rigide dans l’axe vertical, légèrement souple dans le plan horizontal, ce qui aide une pièce à trouver son logement pendant l’insertion.
Son enveloppe ressemble à un anneau aplati autour de la colonne. Le bras reste parallèle au plan de travail, l’outil descend, prend, remonte, se repositionne. Sur des trajets courts, ce cycle dépouillé bat largement un six axes.
Ses tâches de prédilection :
- Assemblage et vissage de petits composants
- Insertion de connecteurs et de cartes électroniques
- Dépose de colle ou de joint sur un plan
- Transfert de pièces entre deux postes voisins
- Contrôle et test de produits de petit format
Ce qu’un SCARA ne sait pas faire : basculer son outil. Toute pièce à attaquer de biais sort de son domaine. Les charges utiles restent modestes et la course verticale courte.
Le robot delta, la vitesse au-dessus du convoyeur
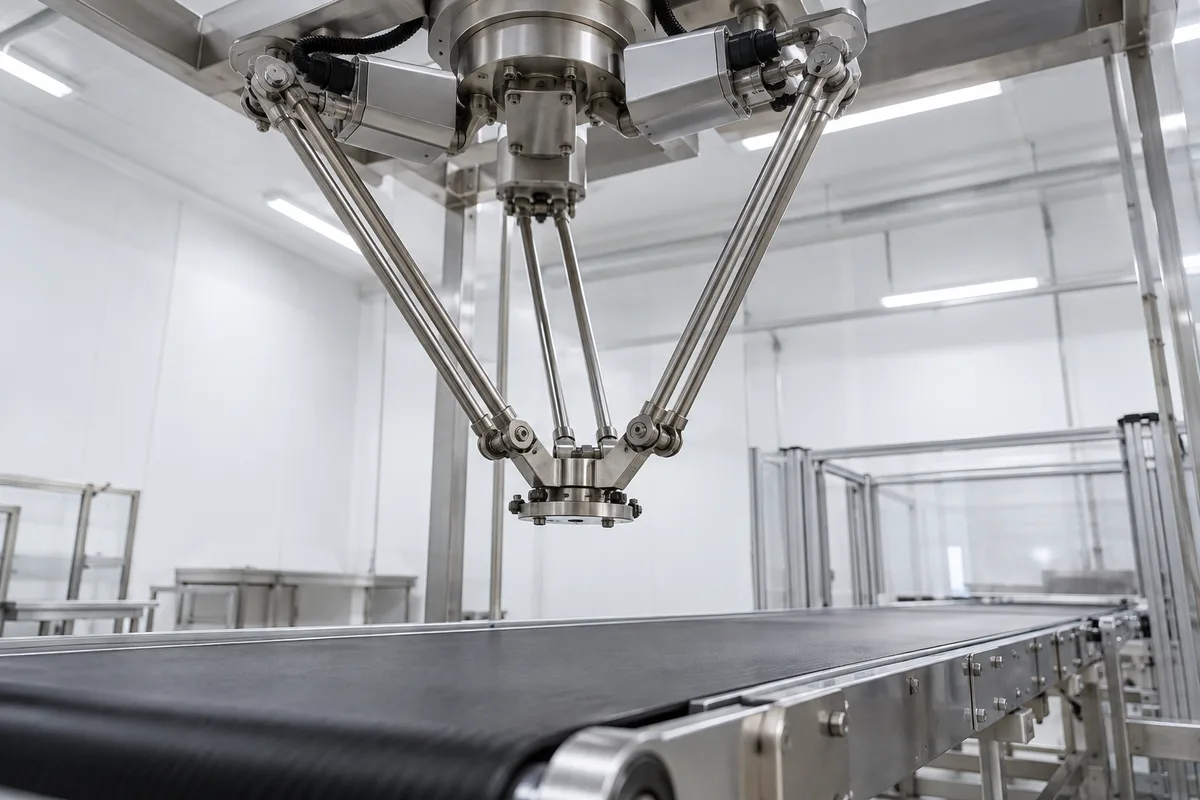
Trois bras à parallélogrammes descendent d’une base fixe vers une petite plateforme mobile. Les moteurs demeurent en haut, les pièces mobiles se limitent à des tubes légers et des rotules. Résultat ? Des accélérations qu’aucune structure sérielle de taille comparable n’approche.
Cette géométrie autorise le robot delta à travailler en translation pure sur trois axes, souvent complétés d’une rotation d’outil pour présenter la pièce au bon angle. Son volume utile forme une cloche peu profonde, centrée au-dessus d’un convoyeur, associée à une caméra qui repère les produits au défilé.
Ses emplois se concentrent sur la prise au vol : tri de produits en vrac, mise en barquette, garnissage de plateaux, encartonnage de petits formats, transfert entre deux tapis. Le montage suspendu libère le sol et simplifie le nettoyage, argument décisif en agroalimentaire et en pharmacie.
Les limites découlent de la même géométrie : charge utile faible, hauteur de structure à prévoir, zone de travail plate, rotules à surveiller. Hors des cycles rapides de prise et dépose, cette famille perd son avantage.
Cartésien et portique, la course sans compromis
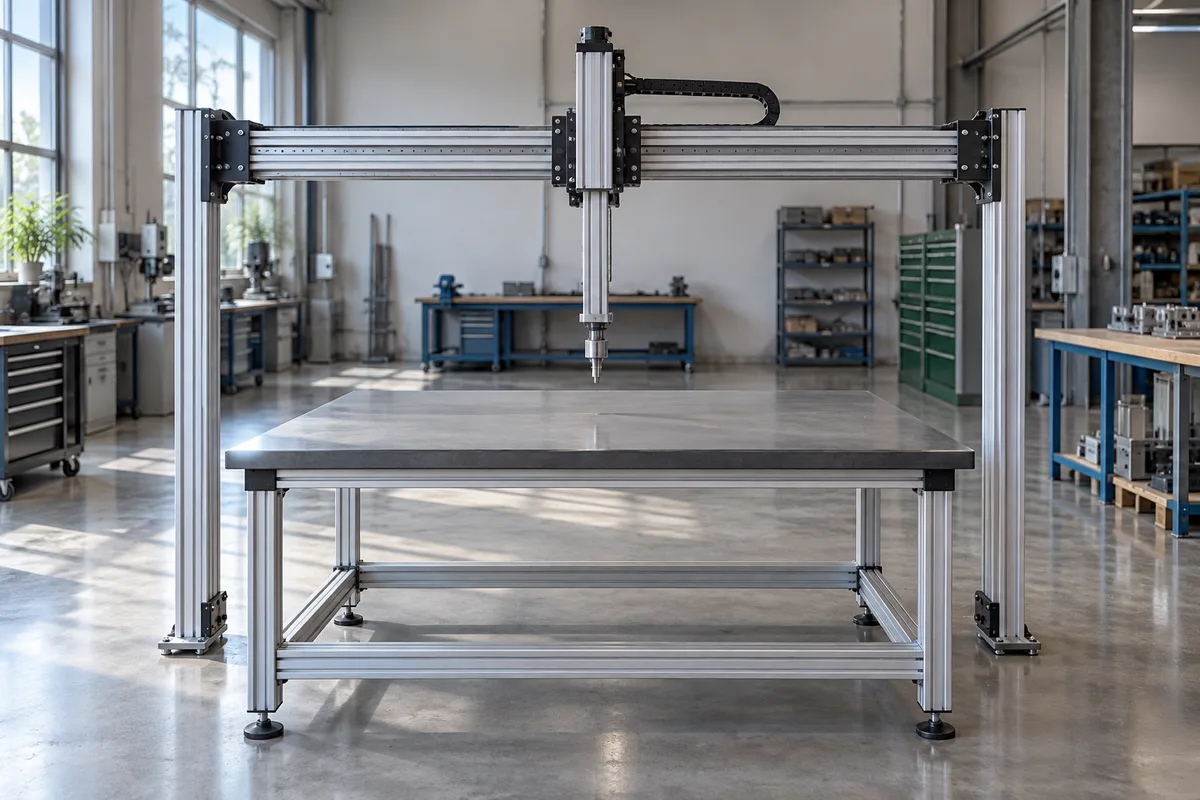
Un robot cartésien déplace son outil selon trois translations orthogonales, comme une machine-outil. Monté sur une structure qui enjambe la zone de travail, il prend le nom de portique et opère sous ses rails.
Ses atouts découlent de ce repère simple : une enveloppe en pavé droit, une précision homogène sur toute la course, une longueur de travail extensible en allongeant les rails. Le calcul de trajectoire reste direct, et la charge se répartit sur la structure au lieu de solliciter un bras en porte-à-faux.
Ses domaines : palettisation de grands formats, chargement de presses, découpe et dépose de matière sur de grandes pièces, stockage automatisé, fabrication additive.
Ses faiblesses : l’encombrement, puisque la structure occupe tout le volume au-dessus de la zone, et l’orientation limitée de l’outil tant qu’aucun poignet rotatif ne complète les trois translations. Sa dynamique reste en retrait de celle d’un delta.
Cylindrique et polaire, les familles historiques
Le robot cylindrique associe une colonne rotative, une translation verticale le long de cette colonne et une translation radiale : son enveloppe dessine un manchon. Le robot polaire, dit aussi sphérique, remplace la translation verticale par un basculement, ce qui produit une portion de sphère.
Ces deux architectures ont accompagné les débuts de la production automatisée, que retrace l’histoire de la robotique industrielle : leur mécanique sobre s’accommodait des commandes rudimentaires d’alors. Les calculateurs modernes ont ensuite donné l’avantage au six axes, qui couvre les mêmes besoins avec davantage de souplesse.
Elles survivent là où la simplicité prime : desserte de presse à injecter, chargement de machine par le dessus, prise et dépose sur des trajets rectilignes courts.
Bras redondant et manipulateur mobile
Un septième axe offre au bras redondant une infinité de configurations pour une même position d’outil. Le coude se replie, la structure contourne une cloison, l’outil conserve sa pose pendant que le reste du bras se réorganise. Cette latitude sert dans les espaces encombrés et pour traverser proprement les zones de singularité.
Le prix de cette liberté : une commande plus lourde, une programmation qui doit arbitrer entre configurations équivalentes, une rigidité en retrait. Beaucoup de bras légers conçus pour travailler près des opérateurs adoptent cette architecture, détaillée dans la comparaison robot ou cobot.
Plus loin encore, le manipulateur mobile embarque un bras sur une base roulante autonome. L’enveloppe de travail devient celle du bâtiment, au prix d’une incertitude de positionnement que la cellule compense par recalage visuel ou accostage mécanique. La robotisation des entrepôts exploite déjà cette combinaison pour la préparation de commandes.
Comparer les types de robots industriels d’un coup d’œil
| Famille | Axes courants | Enveloppe | Point fort | Tâches de prédilection |
|---|---|---|---|---|
| Articulé | 6 | Sphère creuse | Polyvalence, orientation libre | Soudage, peinture, palettisation |
| SCARA | 4 | Anneau aplati | Cycles courts, insertion verticale | Assemblage, vissage, transfert |
| Delta | 3 à 4 | Cloche peu profonde | Accélérations élevées | Tri, conditionnement, prise au vol |
| Cartésien | 3 | Pavé droit | Grandes courses, précision homogène | Palettisation lourde, découpe |
| Cylindrique et polaire | 3 à 5 | Manchon ou sphère tronquée | Mécanique simple | Desserte de machine |
| Redondant | 7 | Sphère creuse | Contournement d’obstacles | Travail en espace contraint |
Choisir l’architecture selon la tâche
L’ordre de raisonnement compte plus que le catalogue : le procédé décide, la machine suit. Six critères tranchent.
- Charge utile réelle : la pièce, le préhenseur et les efforts liés à l’accélération, jamais le seul poids statique.
- Portée et forme de la zone : la distance maximale à atteindre, surtout la géométrie du volume à balayer.
- Cadence visée : le temps de cycle par pièce, prise, trajet et dépose compris.
- Exigence de positionnement : la répétabilité pour revenir au même point, la précision absolue pour rejoindre une coordonnée calculée.
- Encombrement et accès : surface libre au sol, hauteur sous plafond, circulation des opérateurs et de la maintenance.
- Environnement : lavage, copeaux, poussière, température, atmosphère explosive, salle propre.
Deux opérations identiques sur le papier appellent parfois deux familles différentes. Prendre des produits au défilé sur un tapis rapide désigne un delta ; la même prise, suivie d’un basculement et d’une dépose dans un gabarit incliné, désigne un six axes. La suite du raisonnement, du cahier des charges à la réception, suit le déroulé d’une intégration d’un robot industriel.
Les erreurs de sélection qui coûtent cher
- Calculer la charge sans le préhenseur ni l’inertie de la pièce en bout de bras
- Confondre répétabilité et précision absolue, deux caractéristiques distinctes
- Figer la famille avant la présentation des pièces, alors que l’alimentation commande tout
- Oublier la troisième dimension : hauteur libre, passage des faisceaux, débattement des capots
- Choisir par mimétisme, en recopiant la cellule d’un atelier voisin au procédé différent
- Négliger l’accès maintenance, jusqu’au jour où un changement de préhenseur immobilise la ligne
Prochaine étape concrète : décrivez votre opération en six lignes, charge réelle, volume à couvrir, temps de cycle, tolérance, place disponible, contraintes d’ambiance. Cette fiche élimine à elle seule la moitié des architectures, et la discussion avec un intégrateur démarre sur des grandeurs mesurables.