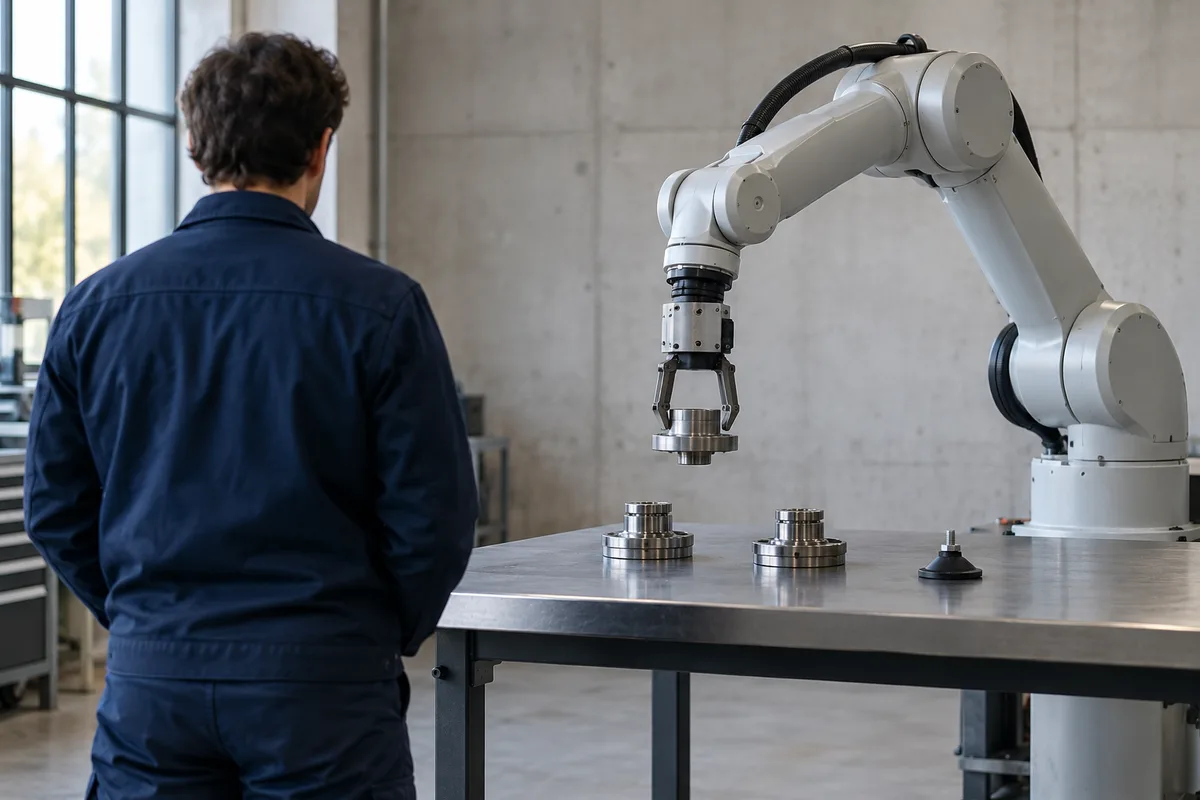
Un préhenseur de robot est l’outil fixé au poignet du bras qui saisit, tient puis relâche la pièce. Pince à deux ou trois doigts, ventouse à vide, aimant, aiguilles ou doigts souples : la famille se choisit d’après la pièce, sa masse, sa surface et sa fragilité, puis d’après l’énergie disponible et la cadence visée.
Le préhenseur de robot, une main conçue pour une seule tâche
Un bras industriel quitte l’usine de son constructeur sans main. Sa bride de poignet attend un outil terminal, l’effecteur, qui accomplit le travail utile : saisir, orienter, maintenir pendant le transfert, déposer au bon endroit. Le bras, lui, apporte le mouvement : ses axes, ses réducteurs et son contrôleur sont détaillés dans notre explication de ce qui fait fonctionner un robot industriel.
Cette main reste spécialiste : elle est dessinée pour une famille de pièces, parfois pour une seule référence. Deux principes de tenue coexistent :
- la prise par forme : les doigts épousent la géométrie de la pièce et l’emprisonnent, ce qui réduit l’effort de serrage ;
- la prise par adhérence : la pièce tient par frottement, par différence de pression ou par attraction magnétique.
La première pardonne mieux les accélérations brusques. La seconde dépend de l’état de surface et du frottement.
Cinq familles de préhension, cinq terrains de jeu
Chaque famille repose sur un principe physique distinct.
Pince à deux ou trois doigts
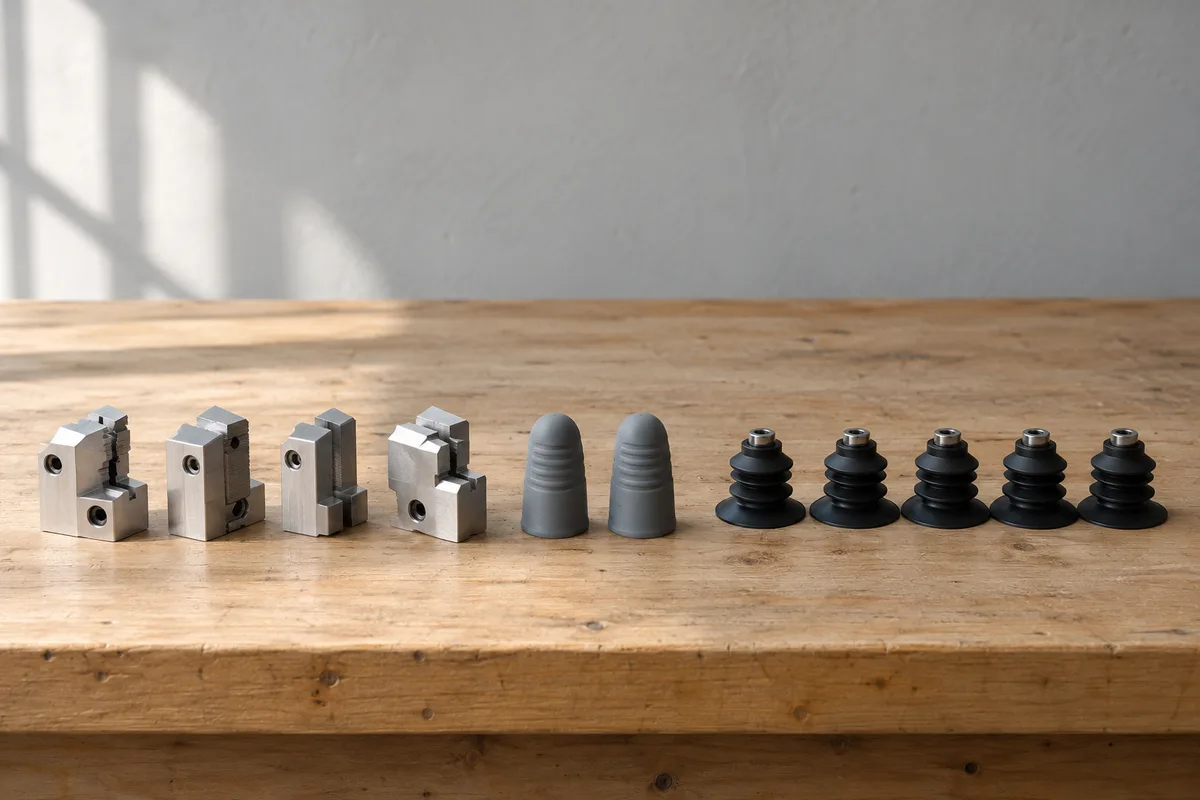
La pince mécanique reste la famille la plus répandue en atelier. À deux doigts parallèles, elle serre la pièce entre deux mors qui coulissent l’un vers l’autre ; en version angulaire, plus compacte, ses doigts pivotent et le point de contact varie avec la taille de la pièce. La pince à trois doigts centre d’elle-même arbres, bagues et bouchons, comme un mandrin de tour.
Les mors s’usinent à la forme de la pièce : empreinte en V pour un arbre, garniture en polymère pour une face peinte. La même pince travaille en prise extérieure, doigts refermés sur le contour, ou en prise intérieure, doigts écartés dans un alésage.
Ventouses et préhension par le vide
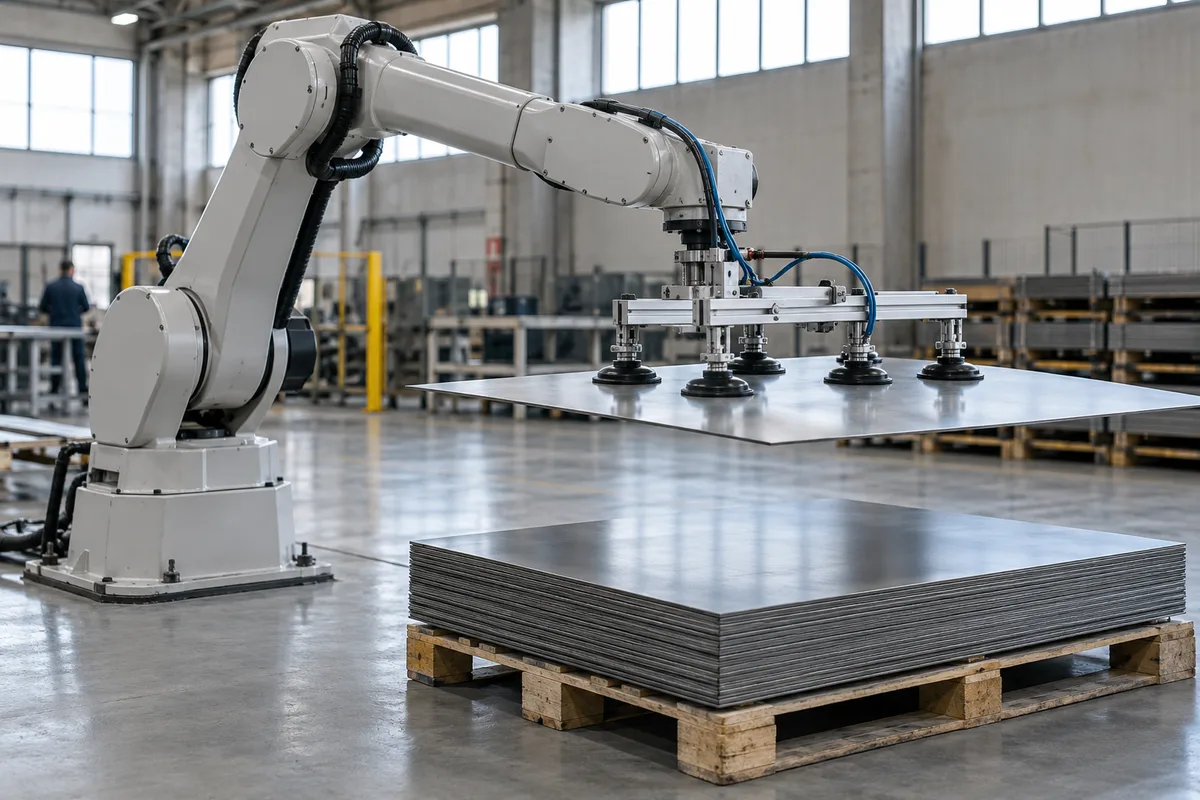
La ventouse tient la pièce par différence de pression : le vide créé sous sa lèvre laisse la pression atmosphérique, plus forte sur la face opposée, plaquer la pièce contre elle. Le préhenseur à vide excelle sur les surfaces planes et étanches : tôles, panneaux, vitrages, cartons fermés. La ventouse plate résiste mieux aux efforts latéraux ; la ventouse à soufflet compense les écarts de hauteur et les surfaces bombées. Sur un grand panneau, un cadre répartit plusieurs ventouses pour limiter la flexion. Le vide provient d’un éjecteur raccordé au réseau pneumatique, très réactif, ou d’une pompe à vide électrique.
Préhension magnétique
Le préhenseur magnétique saisit les seuls matériaux ferromagnétiques, par une face, sans toucher aux bords. L’électroaimant ne tient que sous tension ; l’aimant permanent se commande par un déplacement mécanique ; l’aimant électropermanent bascule sur une brève impulsion électrique, puis conserve son état sans courant. Piège classique : sur des tôles minces empilées, le champ traverse la première et attire la suivante. Un contrôle de double tôle, ou une puissance réglée selon l’épaisseur, évite d’en charger deux.
Préhension par aiguilles
Des aiguilles fines sortent de l’outil selon des angles opposés et se croisent dans la matière. La préhension par aiguilles sert les matériaux souples ou fibreux : tissus techniques, nappes de fibres pour composites, mousses, feutres. Ses petites perforations passent sur une nappe destinée à être imprégnée, jamais sur une face visible.
Préhenseur souple ou adaptatif
Le préhenseur souple utilise des doigts en élastomère qui se courbent sous l’effet d’une pression interne ou d’un câble et s’enroulent autour de l’objet. La prise répartie ménage les produits fragiles et irréguliers : fruits, pièces moulées délicates, emballages souples. Les pinces adaptatives suivent la même idée avec des doigts rigides articulés qui épousent la forme rencontrée. Contrepartie : la position exacte de la pièce dans la main se connaît moins bien qu’avec des mors usinés, ce qui gêne une dépose précise.
Lire la pièce avant de choisir la préhension
Le choix d’une pince de robot ou d’une ventouse part de la pièce, rarement du catalogue. Relevez ces caractéristiques sur des échantillons de production plutôt que sur le plan :
- la masse et sa dispersion, qui fixent l’effort de tenue ;
- la surface : lisse ou rugueuse, sèche ou huilée, plane ou courbe ;
- la porosité, qui condamne la ventouse classique sur le carton ondulé ou le bois brut ;
- la fragilité et les zones interdites au contact, comme une face visible ;
- la géométrie : un alésage ou un épaulement exploitable tranche entre prise intérieure et extérieure ;
- la matière, qui ouvre ou ferme la voie magnétique ;
- le nombre de références que le même outil devra saisir.
La présentation compte autant. Une pièce calée dans un posage précis se saisit avec des mors étroits ; la même pièce en vrac réclame une localisation par caméra et une main tolérante aux écarts. Les principes de la vision industrielle en production valent aussi pour ce guidage.
Reste la dépose : une ventouse qui colle à une surface grasse ou une pince qui entraîne une pièce légère à l’ouverture ruine le cycle aussi sûrement qu’une prise ratée.
Préhenseur pneumatique ou électrique : l’énergie qui serre
Le préhenseur pneumatique domine dans les ateliers déjà équipés d’un réseau de distribution. Un vérin intégré ferme les doigts, un distributeur piloté par le robot inverse le mouvement. Résultat : un outil robuste, compact pour l’effort délivré, simple à dépanner, mais en tout ou rien, avec une force qui suit la pression du réseau.
Le préhenseur électrique embarque moteur et électronique. Il pilote position, vitesse de fermeture et effort de serrage, ajustés par programme d’une référence à l’autre, et signale des doigts refermés sans pièce ou un défaut. Ce retour d’état facilite la détection des prises ratées et les changements de série ; un câble suffit à le raccorder.
En pratique :
- cadence élevée, effort important, référence unique : la pneumatique garde l’avantage de la simplicité ;
- références multiples, pièces fragiles, prise à contrôler : l’électrique l’emporte le plus souvent ;
- bras collaboratif : effort limité et formes arrondies passent devant, car la spécification technique ISO/TS 15066 encadre les contacts entre robot et opérateur, outil compris.
La différence entre robot et cobot se prolonge donc jusqu’au bout du bras : un doigt anguleux suffit à remettre en cause le caractère collaboratif d’une application.
Charge utile et temps de cycle : ce que pèse l’outil
La charge utile annoncée pour un bras couvre tout ce qui est fixé à sa bride : préhenseur, changeur d’outil, câbles, capteurs et pièce. Un outil massif grignote la marge laissée à la pièce. Plus le centre de gravité s’éloigne de la bride, plus le moment et l’inertie subis par le poignet augmentent, et plus le contrôleur modère les accélérations.
Vérifiez donc l’ensemble outil et pièce sur le diagramme de charge du constructeur, jamais sur la seule valeur nominale. Si le bras frôle sa limite, allégez l’outil avant de changer de robot : doigts évidés, corps en aluminium, ventouses rapprochées de la bride. Notre panorama des architectures de robots industriels aide à situer la classe de bras adaptée.
Côté cycle, l’outil ajoute des postes souvent oubliés :
- la fermeture et l’ouverture des doigts, plus la confirmation par capteur ;
- l’établissement du vide, puis sa rupture à la dépose ;
- les ralentissements qu’impose une prise par adhérence ;
- les approches lentes quand la main tolère peu d’écart.
En chargement de machine, deux mains montées sur la même bride changent l’équation : la première retire la pièce terminée, la seconde engage aussitôt la pièce brute. Le bras porte plus lourd, la machine attend moins.
Que devient la pièce quand l’énergie se coupe ?
Une coupure de courant, une chute de pression ou un arrêt d’urgence ne doivent pas faire tomber la pièce. La directive machines 2006/42/CE le pose dans son annexe I, au point 1.2.6 : lors d’une défaillance de l’alimentation en énergie, aucune pièce maintenue par la machine ne doit tomber ni être éjectée. Pour les machines mises sur le marché à partir du 20 janvier 2027, le règlement (UE) 2023/1230 s’applique à titre obligatoire, selon la Commission européenne.
Chaque famille a ses parades :
- pince pneumatique : clapets antiretour pilotés qui piègent la pression de serrage, ou ressort qui maintient la fermeture ;
- pince électrique : mécanisme irréversible ou frein qui conserve position et effort hors tension ;
- ventouse : clapet de non-retour et réserve de vide retardent la chute sans l’empêcher durablement, d’où une dépose de repli ou un appui mécanique ;
- aimant : l’électroaimant relâche à la coupure, l’aimant permanent et l’électropermanent gardent la pièce.
Validez ces dispositifs par un essai de coupure réelle et inscrivez-les dans l’analyse de risques. Prévoyez aussi une commande manuelle qui libère la pièce sans énergie après un incident.
Changeur d’outil : plusieurs mains pour un seul bras
Quand un bras enchaîne des pièces trop différentes pour une main unique, le changeur d’outil prend le relais. Une moitié reste sur la bride, l’autre équipe chaque préhenseur ; le robot dépose son outil dans un râtelier et en verrouille un autre. Le changeur transmet aussi les passages pneumatiques, l’alimentation électrique et les signaux des capteurs.
Avant de l’adopter, vérifiez trois points :
- un verrouillage qui reste engagé en cas de perte d’énergie ;
- l’identification de l’outil, qui empêche de lancer un programme avec la mauvaise main ;
- la masse et la longueur ajoutées, à reporter sur le diagramme de charge.
Un changeur manuel à serrage rapide convient aux changements de série espacés ; l’automatique se justifie quand les outils alternent dans un même cycle. Sa place dans un projet complet est décrite dans notre guide sur l’intégration d’un robot industriel.
Usure et maintenance : ce qui lâche en premier
Un préhenseur industriel accumule les cycles plus vite que la plupart des organes du bras, et ses pièces d’usure se dégradent souvent sans bruit :
- ventouses : lèvres qui durcissent, se fendent ou se marquent ;
- pinces : mors et garnitures usés, jeu dans le guidage, joints de vérin fatigués ;
- câbles et capteurs du poignet, éprouvés par les torsions ;
- aimants : copeaux métalliques collés à la face active ;
- aiguilles : pointes émoussées ou tordues.
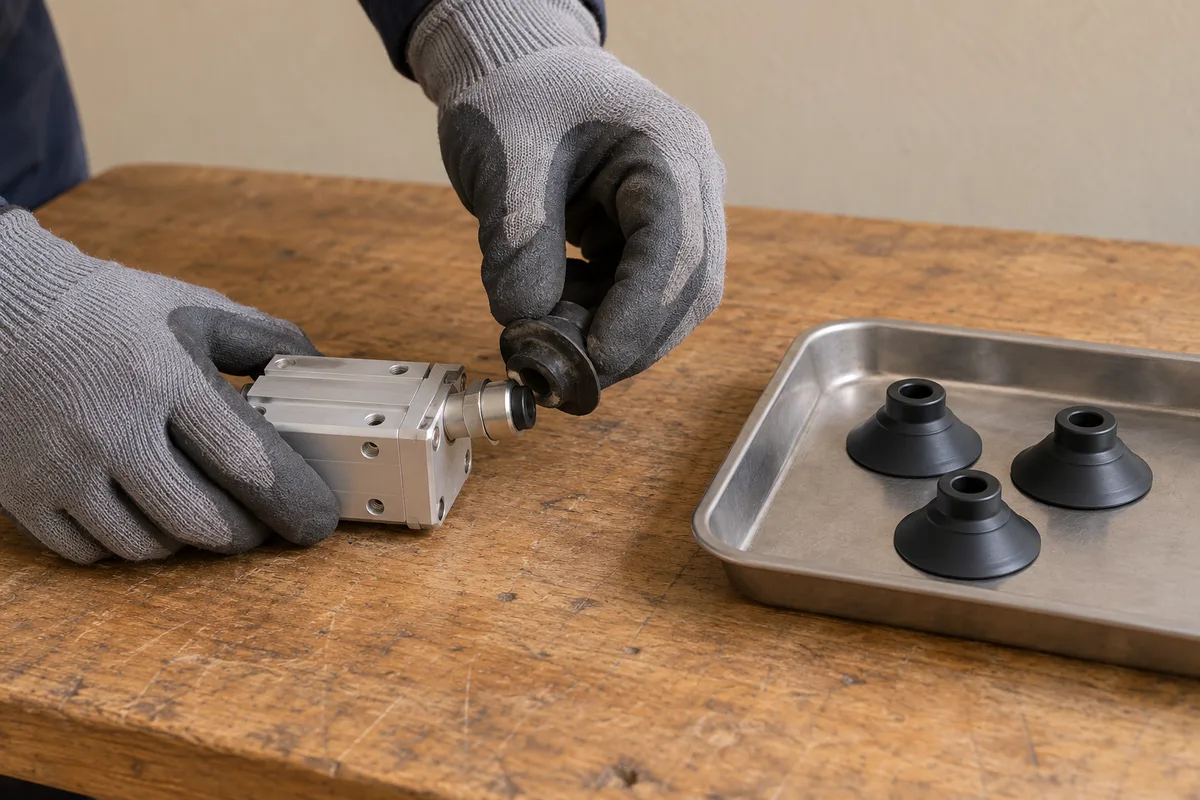
Tenez un compteur de cycles par outil et remplacez lèvres et mors selon votre propre historique. Gardez un jeu de rechange au pied de la cellule. Surveillez les signaux faibles : un vide plus long à s’établir, une largeur de fermeture qui dérive, des prises ratées plus fréquentes.
Prochaine étape : réunissez quelques pièces réelles, les plus lourdes, les plus légères et les plus abîmées, notez masse, état de surface et matière, puis marquez les zones où la main a le droit de toucher. Ce relevé écarte d’emblée plusieurs familles avant le premier essai.